Boston Dynamics провела необычный эксперимент с человекоподобным роботом Atlas, заменив его ступни колесами от обычного электросамоката. Благодаря этому инженеры смогли проверить возможности приводов при высоких нагрузках и выяснить, насколько хорошо система управления на основе искусственного интеллекта справляется с нестандартными движениями. В результате Atlas научился разгоняться, скользить в стороны и даже выполнять прыжок с вращением на 360 градусов.
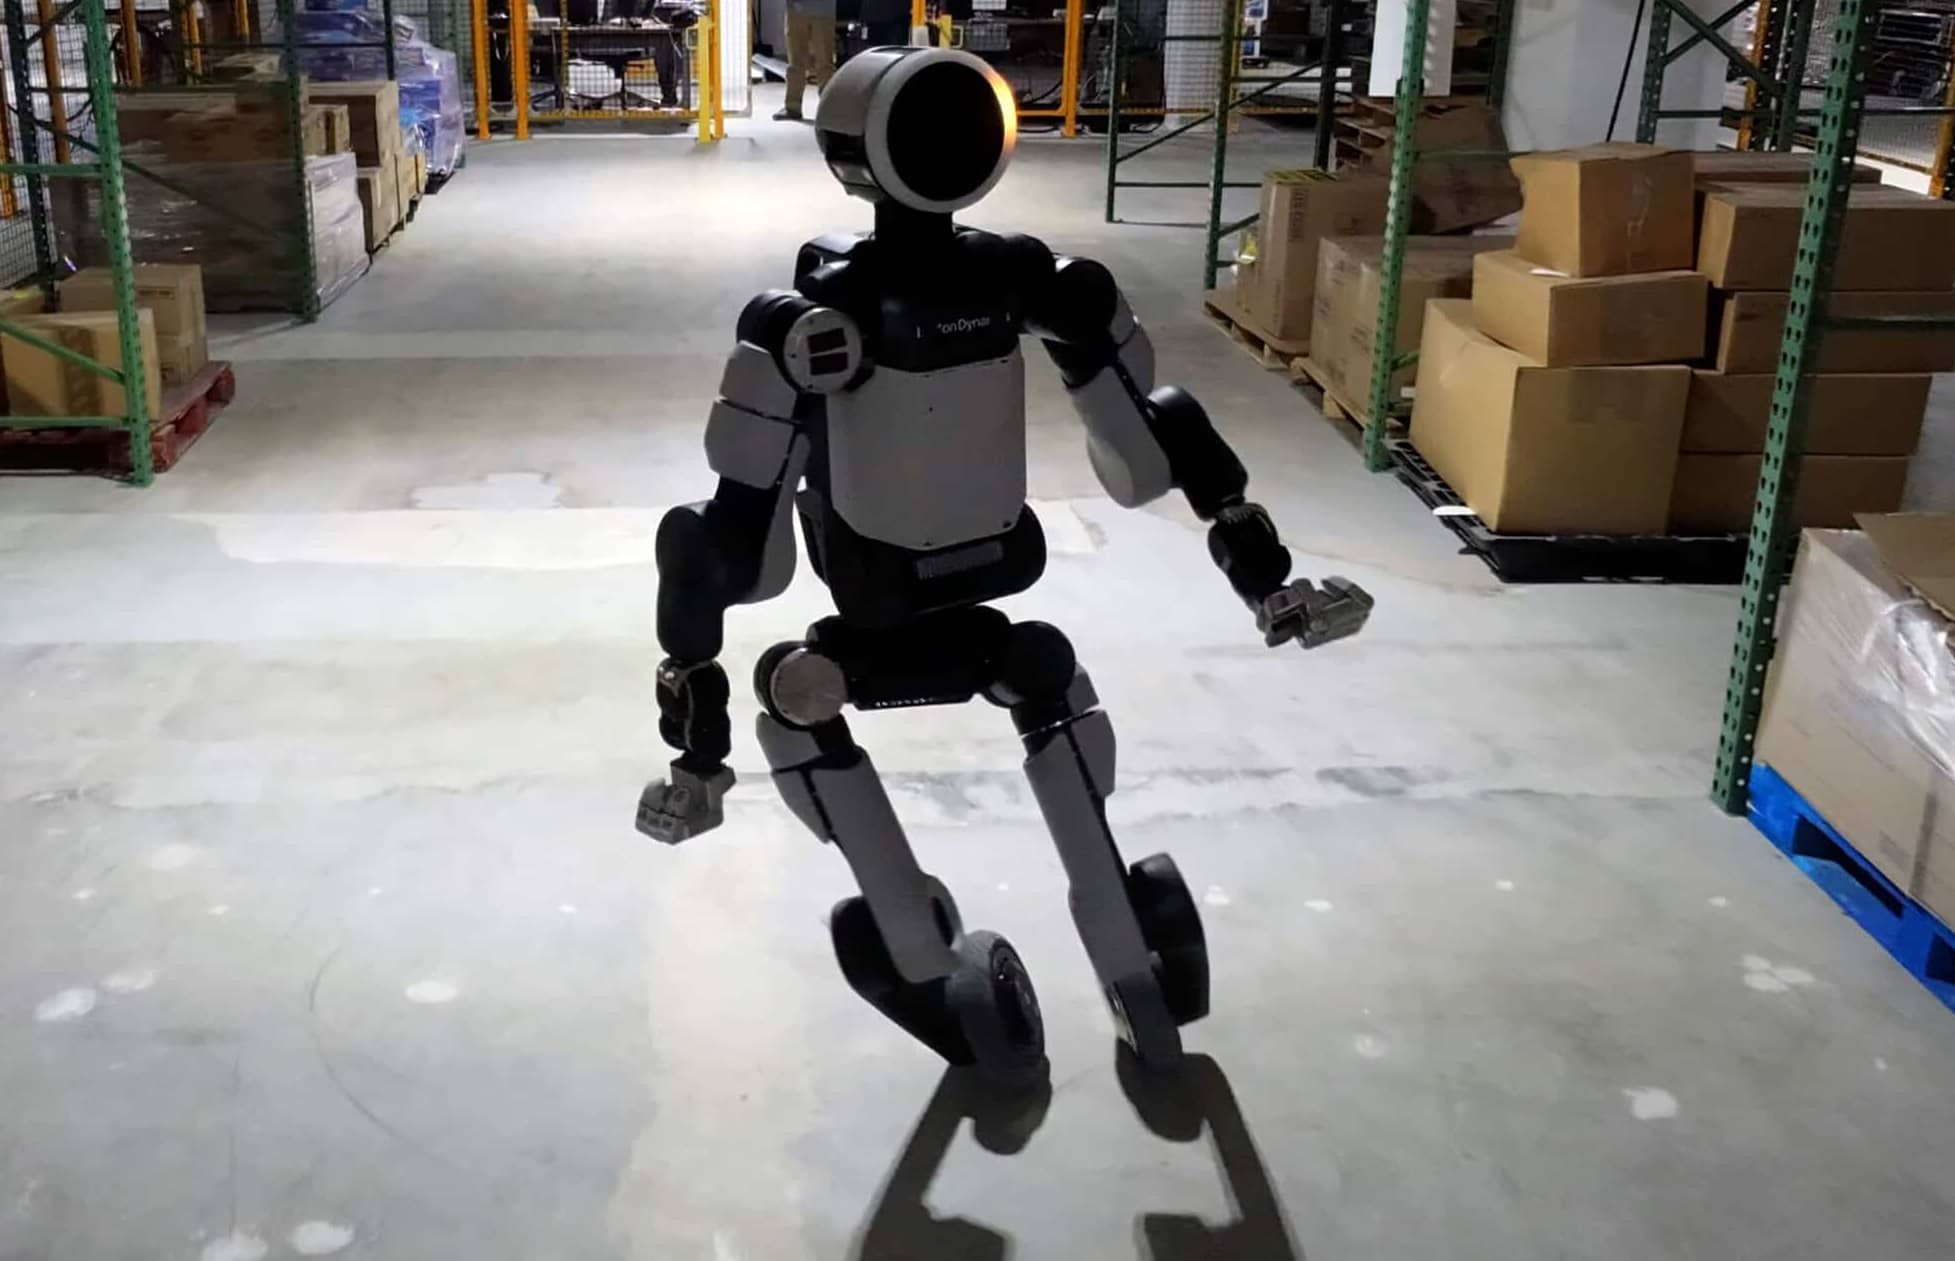
Однако превращать гуманоидного робота в колесную машину компания не собирается. Как объяснил инженер отдела управления приводами Boston Dynamics Сяоюй (Энди) Ву, главной задачей эксперимента было испытание аппаратной части на пределе возможностей, а не создание нового варианта Atlas.
Зачем Boston Dynamics установила на Atlas колеса
Эксперимент получил название Atlas on a Roll. Его идея заключалась в том, чтобы заставить электродвигатели робота длительное время работать одновременно на высокой скорости и с большим крутящим моментом.
При обычной ходьбе нагрузка на приводы постоянно меняется. Колеса создают другие условия: при каждом ускорении, повороте и торможении двигатели должны обеспечивать интенсивную работу, непрерывно передавая усилие на поверхность.
Для переоборудования инженерам не пришлось существенно менять конструкцию робота. Они использовали стандартные колесные диски от электросамоката, закрепив их на существующих приводах голеностопных суставов с помощью одного специального адаптера. Это была единственная новая механическая деталь во всей конструкции.
Программная часть также потребовала минимальных изменений. В модели робота каждое колесо фактически заменило голеностопный сустав, способный непрерывно вращаться. Благодаря этому инженеры смогли использовать базовую модель Atlas и существующую систему управления.
ИИ самостоятельно научился ездить на колесах
Самым интересным результатом эксперимента стало поведение алгоритма управления. Boston Dynamics использовала систему обучения с подкреплением, которая позволяет роботу осваивать движения путем многочисленных тренировок в виртуальной среде.
Перед испытаниями на реальном оборудовании Atlas прошел миллионы симуляций. Инженеры адаптировали параметры обучения, изменили систему вознаграждений и настройки поддержания равновесия. После этого алгоритм самостоятельно научился использовать колеса для перемещения.
В частности, робот освоил несколько необычных движений:
- быстрое ускорение и торможение с сохранением устойчивости;
- боковые рывки с одновременным скольжением колес;
- резкие изменения направления движения;
- прыжок с поворотом корпуса на 360 градусов;
- динамические наклоны и перемещения с использованием колесного сцепления.
Особенно показателен боковой рывок. При обычной ходьбе человек выполняет такое движение, скользя ступнями по поверхности. Atlas с колесами научился самостоятельно подруливать ими и перемещаться вбок без необходимости переставлять ноги.
Для прыжка с вращением на 360 градусов инженеры использовали библиотеку записей движений человека, полученных с помощью системы захвата движений. Алгоритм отслеживания траектории воспроизвел соответствующую последовательность, причем на физическом роботе она сработала с первой попытки.
Инженер Энди Ву отметил, что этот трюк оказался одним из менее рискованных элементов испытаний, несмотря на его эффектный внешний вид.
Почему реалистичная симуляция важнее эффектных трюков
Основная техническая ценность проекта связана с проблемой sim-to-real — переносом навыков, полученных в виртуальной среде, на реального робота.
Обучение с подкреплением позволяет проводить миллионы испытаний без риска повредить дорогостоящее оборудование. Однако виртуальная модель должна максимально точно воспроизводить поведение настоящих двигателей и приводов. Если симуляция предполагает, что моторы работают идеально, алгоритм может освоить движения, которые физическое устройство выполнить не способно.
Поэтому команда Boston Dynamics потратила значительную часть времени на измерение характеристик реальных приводов, настройку параметров управления и адаптацию виртуальной модели к результатам физических испытаний.
Для симуляций использовался физический движок MuJoCo, разработанный при участии Google DeepMind. Благодаря более точному моделированию двигателей обученная система смогла практически без дополнительной адаптации перенести освоенные движения на настоящий Atlas.
Это имеет гораздо большее значение, чем возможность эффектно прокатиться по лаборатории. Если алгоритмы научатся надежно учитывать реальные ограничения приводов, производитель сможет быстрее разрабатывать новые движения и уменьшать количество ошибок при эксплуатации роботов.
Что эксперимент даст серийному Atlas
Boston Dynamics отдельно подчеркнула, что колесная версия не является коммерческим продуктом или альтернативной модификацией гуманоидного робота. Это исследовательская платформа, предназначенная для проверки аппаратных возможностей и устойчивости алгоритмов управления.
Полученные результаты уже используются при совершенствовании стандартной двухногой конфигурации Atlas. Следующим направлением работы команда назвала повышение устойчивости системы управления к отказам отдельных приводов. Инженеры хотят научить алгоритмы самостоятельно находить альтернативные способы движения, если один из исполнительных механизмов перестает работать должным образом.
Это особенно важно для промышленных роботов. На заводе неисправность одного привода не должна автоматически означать полную остановку машины. Если Atlas сможет адаптировать движения к подобным ситуациям, это повысит надежность и сократит время простоя.
Сейчас Boston Dynamics развивает коммерческую версию полностью электрического Atlas совместно с Hyundai Motor Group. Компания планирует использовать роботов на предприятиях Hyundai и в исследовательских проектах Google DeepMind.
На начальном этапе Atlas должен выполнять операции по перемещению и сортировке автомобильных компонентов. В дальнейшем Hyundai планирует расширить применение роботов на сборочные процессы, постепенно переходя от вспомогательных операций к более сложным производственным задачам.
Таким образом, эксперимент с колесами не означает, что Boston Dynamics собирается отказаться от привычной конструкции гуманоидного робота. Напротив, компания проверяет пределы возможностей его приводов и совершенствует алгоритмы, которые впоследствии должны работать на производственных площадках. Для промышленной робототехники это гораздо важнее эффектных трюков: способность сохранять устойчивость, адаптироваться к неисправностям и надежно выполнять задачи в непредсказуемых условиях определяет реальную полезность подобных машин.